
Quando si sceglie un azionamento elettrico per una macchina o un nastro trasportatore, ci si trova di fronte a una valutazione tecnica: scegliere un motore asincrono o un motore sincrono?
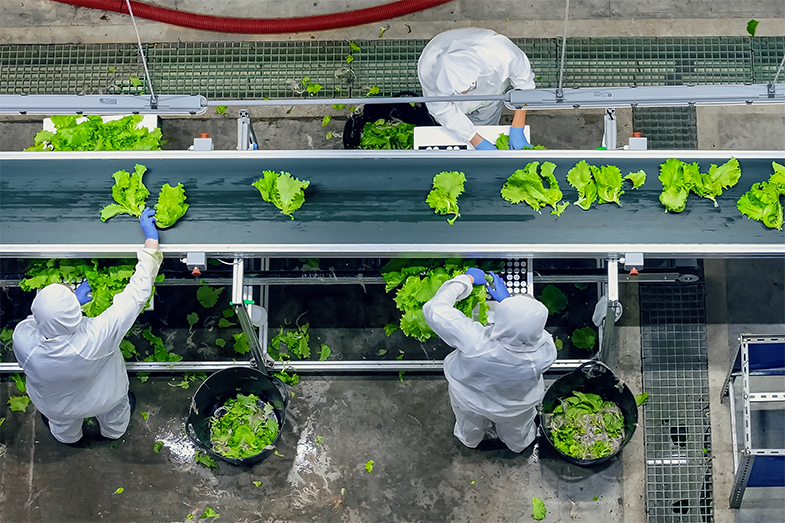
Entrambi i tipi si sono ampiamente guadagnati una solida reputazione nell’industria. La scelta corretta dipende soprattutto dai requisiti che il vostro processo impone in termini di precisione, temperatura e consumo energetico.
In questo articolo mettiamo a confronto in modo chiaro il funzionamento, le differenze pratiche e le applicazioni.
Come funziona: la differenza nel rotore
La distinzione tra i due tipi di motore risiede nella differenza di velocità tra il rotore (la parte “rotante”) e il campo magnetico nello statore (la parte “statica”).
Il motore asincrono (motore a induzione)
In un motore asincrono, il rotore gira sempre leggermente più lentamente rispetto al campo rotante dello statore. Questa differenza di velocità viene chiamata scorrimento. Senza scorrimento, il motore non può generare tensione nel rotore e non si produce coppia.
- Costruzione: semplice e progettata per impieghi gravosi.
- Controllo: può essere collegato direttamente alla rete (Direct-On-Line) per una velocità fissa, oppure controllato tramite un inverter per ottenere una velocità regolabile.
Il motore sincrono (magneti permanenti)
In un motore sincrono non si verifica alcuno scorrimento. I magneti permanenti nel rotore fanno sì che il rotore giri esattamente alla stessa velocità del campo rotante dello statore.
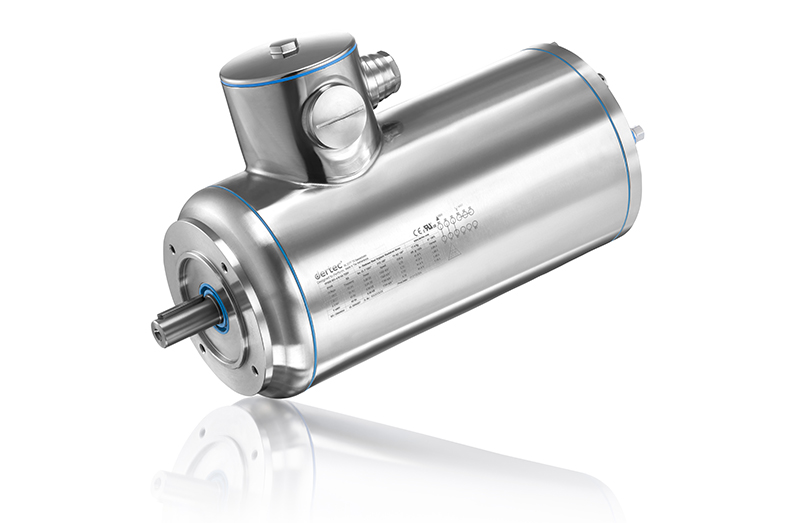
- Costruzione e raffreddamento: molto efficiente e più freddo rispetto a motori asincroni comparabili. Assembliamo volutamente i nostri motori sincroni nella tradizionale configurazione IEC e con le relative dimensioni di collegamento. Non utilizziamo questo spazio aggiuntivo per rendere il motore più piccolo, ma per ottenere una maggiore superficie di raffreddamento. In questo modo il motore dispone di un’ampia riserva termica e rimane più freddo, anche a velocità variabili e a carico parziale.
- Controllo: è sempre necessario un inverter.
Le principali differenze a colpo d’occhio
Per rendere più chiara la scelta, confrontiamo i motori in base ad alcune caratteristiche fondamentali.
|
Caratteristica |
Motore asincrono |
Motore sincrono |
|
Velocità |
Varia leggermente con il cambiamento del carico (scorrimento) |
Gira in modo sincrono con il campo impostato |
|
Rendimento |
Buono (IE3/IE4), diminuisce a carico parziale |
Molto elevato (IE4/IE5), anche a carico parziale |
|
Controllo |
Direttamente dalla rete o tramite inverter |
Inverter necessario |
|
Forma costruttiva |
Dimensioni IEC standard |
Dimensioni IEC standard (con riserva termica aggiuntiva) |
|
Costi di acquisto |
Conveniente nell’acquisto |
Più elevati (a causa dei magneti permanenti e dell’inverter) |
|
Manutenzione |
Molto robusto e facile da manutenere |
Robusto, lo smontaggio richiede attenzione a causa dei forti magneti |
Quando utilizzare quale tipo di motore?
Il motore asincrono: il tuttofare industriale
I motori asincroni costituiscono la base di molte linee di produzione e sono particolarmente adatti al funzionamento continuo prolungato. Sono la scelta più logica quando robustezza e un basso prezzo di acquisto sono fattori determinanti.
- Ampiamente utilizzato nell’industria alimentare: si pensi a lame da taglio, sistemi di miscelazione e pompe.
- Velocità costante: ideale per impianti che funzionano continuamente a una sola velocità con alimentazione di rete.
- Semplicità: adatto per applicazioni in cui un inverter non è necessario o non è desiderato.
Il motore sincrono: per precisione, rendimento e funzionamento a bassa temperatura
I motori sincroni sono particolarmente adatti quando sono importanti una velocità molto costante, un basso consumo energetico o una minima generazione di calore.
- Velocità di trasporto prevedibile: poiché un motore sincrono non presenta uno scorrimento dipendente dal carico, la velocità rimane molto costante anche in presenza di carichi variabili. Per applicazioni con requisiti elevati in termini di velocità o posizionamento, è possibile utilizzare un encoder.
- Minima generazione di calore: poiché le perdite elettriche nel rotore sono molto ridotte, il motore genera meno calore e dispone di una maggiore riserva termica. Ciò rende questo tipo particolarmente adatto per alloggiamenti chiusi e lisci in acciaio inox in ambienti igienici.
- Minore consumo energetico (TCO): soprattutto in caso di molte ore di funzionamento e carichi variabili, il maggiore rendimento può offrire un vantaggio significativo in termini di Total Cost of Ownership (TCO).
Consulenza su misura per il vostro azionamento
Il tipo di motore più adatto dipende interamente dall’applicazione. Se scegliete un motore asincrono, scegliete una base economica e robusta. Un motore sincrono richiede un investimento iniziale più elevato, ma offre una velocità costante, un riscaldamento minimo e un consumo energetico inferiore.
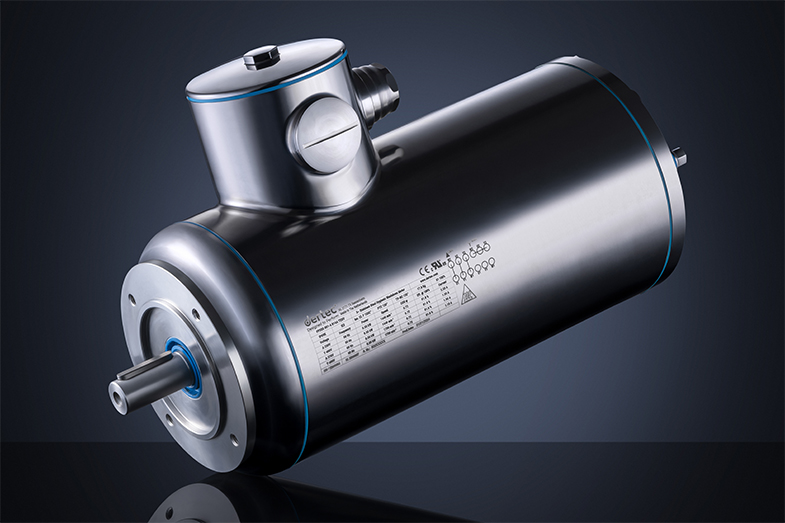
In Dertec forniamo sia motori asincroni sia motori sincroni nelle nostre versioni igieniche in acciaio inox. Saremo lieti di aiutarvi a determinare quale soluzione sia tecnicamente ed economicamente più adatta alla vostra applicazione.